专栏导语
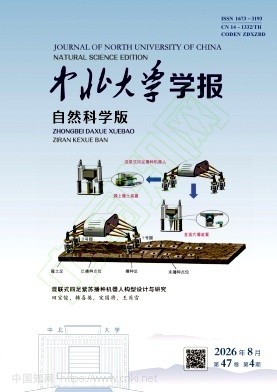
董方方;<正>机器人技术作为智能制造和高端装备的核心支撑,正以前所未有的深度和广度融入国民经济各领域。从工业生产到农业生产,从实验室研究到仿生探索,机器人机构设计与控制始终是推动机器人技术进步的源头活水。一方面,新型机构构型的创新设计决定了机器人的运动性能与作业能力;另一方面,运动控制策略的优化则是机器人高效、精准、节能运行的关键保障。两者相互促进、协同发展,共同构成了机器人学研究的基础命题与前沿方向。本专栏以“机器人机构设计与控制”为主题,遴选了3篇代表性研究成果,涵盖了混联机构农业机器人、可重构并联机器人实验平台和仿生水下机器人运动优化三个方向,从机构构型创新、实验平台建设到仿生运动机理探索,系统展示了该领域的最新研究进展。
混联式四足紫苏播种机器人构型设计与研究
田宝俊;韩喜英;宋国将;王芮雪;针对目前紫苏播种人工成本高等问题,本文提出了一种基于(2-UPU/RPU)&U混联机构的紫苏四足播种机器人,并对其进行了运动机理与空间的验证,使其代替人工完成紫苏播种作业。首先利用螺旋理论及KG公式求解验证了2-UPU/RPU并联机构的自由度特征;然后应用封闭矢量法对并联机构进行了逆解分析,建立了速度雅可比矩阵模型,分析了机构奇异性存在条件;接着利用极限边界搜索法求解了机器人足端工作空间,并进行了运动/力传递的性能分析;最后设定不同播种点位并利用SOLIDWORKS中的MOTION对其进行了移动仿真。结果表明,该机构工作空间内部连续,且不存在奇异位置,传递性能良好,具备对足端株距、行距调整的灵活性及地形适应能力。该研究为紫苏种植的机械化、智能化发展提供了新的解决方案。
基于可重构创新散件的并联机器人实验平台设计
张启升;宁峰平;梁晶晶;为了弥补当前并联机器人实验平台柔性不强不可扩充的缺陷,提出了一种基于模块化可重构机器人创新散件的“虚实”互补数字孪生模型,设计出了6-SPS并联机构虚实结合、功能互补、能够相互验证的实验平台。建立了6-SPS并联机器人的位移、速度和加速度的理论模型,得到机构的雅可比矩阵;规划了一段轨迹,经过实验验证了理论模型和真实运行轨迹的一致性。分析了机器人的最大可达工作空间,据此分析了机器人在定姿态和任意姿态下机构的运动学性能。将实验平台应用于实验教学,通过虚实结合方式解决了实验场地紧张,实验设备不足等问题,增加了设备的应用率和提高了实验的效果。实践表明,这种实验方法直观、生动、虚实结合,有助于提高学生的探索兴趣和工程实践能力。
鱼类自主游动时摆频与摆幅的最优组合研究
王亮;王丙;江召兵;鱼的游速可以通过摆频和摆幅两种方式进行调节,如何确定具体游速下摆频和摆幅的最优节能组合,对理解鱼游机理和提高机器鱼等仿生航行器的续航能力具有重要意义。本文采用自适应网格下的ghostcell浸没边界方法,数值模拟了鱼类在不同摆频和摆幅下的自主游动,分析了摆频和摆幅对单位能耗的影响。研究结果表明:在相同摆幅条件下,游速与摆频近似呈线性关系;在相同游速条件下,以不同摆幅游动单位距离所需能耗差异显著,最大差值可达2.5倍,且能耗随摆幅不是单调变化的,存在着最节能的最优摆幅,当游速为1.5无量纲单位时,最优摆幅为0.07倍鱼体长度;最优摆幅随着游速的增大而减小,但在一定游速范围内,最优摆幅可以看作常值,如游速在1.0~2.0无量纲单位时,最优摆幅维持在0.05~0.07倍鱼体长度之间。因此,鱼类最节能的游动方式为:基于游速区间的分段调节策略,在不同游速范围内匹配对应的最优摆幅,再通过摆频调节具体游速。
动爆试验中的自适应冲击波超压测试传感研究
徐洪亮;王玉;赖富文;王文廉;在动态爆炸试验中,爆心随机偏移会导致冲击波入射方向多变和压力幅值跨度大的问题,进而使传感器入射角变化显著、测点超压幅值波动剧烈,传统测试装置难以同时满足全向响应与宽量程精准测量的要求。针对上述工程难题,本文研制了一种方向与量程双重自适应的自由场冲击波超压测试装置。装置采用“棒棒糖”结构,以直径15 mm的球形压电陶瓷为敏感单元,利用球面均匀敏感特性实现对入射方向±90°范围内超压的近似全向响应;信号调理模块集成量程自适应控制电路,构建四通道并行采集结构,并根据幅值判定实现最优量程通道的自适应选择,使其兼顾低压段测量精度与高压段抗过载能力,实现宽动态范围冲击波信号的高精度测量与量程自适应匹配。采用激波管动态校准与爆炸试验进行了联合验证,实验结果表明,该传感器动态灵敏度为83.2μV/Pa,入射方向为±90°范围内的灵敏度衰减不超过3%,在爆心位置随机偏移、冲击波强度大幅变化条件下仍可实现稳定可靠的自由场超压测量。该研究为动态爆炸宽量程、全向响应冲击波测试提供了新型传感技术方案,验证了方向与量程双自适应传感原理在爆炸测试中的可行性与工程实用价值。
基于聚氨酯波形整形器的霍普金森杆脉宽拓展试验方法
李祥宇;赵锐;石云波;陈玉楠;张鹏;陈亮;郭涛;传统霍普金森杆冲击试验中子弹与入射杆之间以瞬态弹性碰撞为主,导致入射应力脉冲脉宽调控范围有限,难以满足百微秒量级力学过载冲击加载的试验需求。本文以8800M型聚氨酯作为波形整形器的材料,提出一种可控脉宽拓展冲击试验方法。该方法通过在子弹与入射杆接触界面引入聚氨酯波形整形器,调制初始接触条件与应力波形成过程,使子弹-入射杆之间的瞬态弹性碰撞转变为接触历程显著延长、过程可控的非瞬态接触行为,从而实现入射脉冲上升沿的平缓化及脉宽的有效拓展。基于有限元方法建立子弹-整形器-入射杆有限元模型,系统分析了整形器厚度(1~10 mm)、子弹初速度(14~20 m·s-1)等关键参数对脉冲峰值与脉宽的影响规律,明确了厚度为脉宽调控的主导参数,并且在波形整形器直径为10 mm时脉宽拓展的线性有效区间为1~5 mm。仿真与试验结果表明:采用聚氨酯波形整形器后,重复性试验中脉冲脉宽的相对标准偏差为3.28%,可在保证脉冲波形稳定性的前提下实现脉宽的显著拓展;不同工况下试验获得的脉冲平均脉宽与仿真结果具有良好的一致性,最大相对误差为3.25%,从而验证了所建立模型及研究方法的有效性。


通知公告
网站访问量
今日访问量: 32